Journal / 2026 / 前沿科技
用 SimReady 资产搭 UR17G 抓罐仿真:三个坑
NVIDIA 在 Hugging Face 放出一篇完整教程:用 SimReady 的 UR17G 机械臂、Robotiq 2F-140 夹爪和饮料罐,在 Isaac Sim 里搭一个抓取场景。本文按三步复述流程,重点记下资产版本、关节驱动与物理参数上最容易踩的坑。
目录 · 2387 字 / 5 分钟
机器人仿真最容易骗人的地方,是「画面里看着对」。机械臂站着不动时,模型、材质、姿态都可以很漂亮;一旦开始动,关节不按预期转、夹爪夹不住罐子、罐子从桌面穿下去,问题才暴露出来。
2026 年 11 月 13 日,NVIDIA 在 Hugging Face 博客发了一篇完整的 pick-and-place 教程:用 UR17G 机械臂、Robotiq 2F-140 夹爪和一个饮料罐,在 Isaac Sim 里搭场景、校验资产、跑抓取。它的价值不在「又一个人形机器人 demo」,而在于把 SimReady 资产的校验、装配、控制三段流程串起来了,而且每一步都指了具体的资产版本和文档。
SimReady 到底保证了什么
SimReady 不是「模型做得精细」的同义词。按文章的定义,它指的是一个 OpenUSD 资产已经准备好了某个仿真场景需要的属性:碰撞、质量、关节、关节驱动。换句话说,模型之外,物理引擎要用的那层信息也被写进了资产。
SimReady Foundation 把这套要求拆成三层:
- Profile:一类用例需要的一组能力,比如「机器人本体」。
- Feature:这个用例需要的具体能力,比如「可控制的关节」。
- Requirement:对每项能力的具体检查,比如关节的驱动参数是否合理。
校验报告就是拿这三层去核对资产。文章里,机械臂的报告用 Robot-Body 4.0.0,夹爪的报告用 Robot-Gripper 3.0.0,两份都记录了通过的 PhysX driven-joint 检查。这个细节很重要:它说明「资产能加载」和「关节能按物理规律动」是两件事。
第一步:资产要整包下载,别只拿 USD
场景需要三样东西:
- UR17G 机械臂,来自 Teradyne Robotics 的 SimReady 数据集。
- Robotiq 2F-140 夹爪,来自 Robotiq 官方数据集。
- 饮料罐,来自 NVIDIA 的 SimReady 资产库。
SimReady Central 是 Hugging Face 上的开放资产库,发布公告说当时已有两千多个带仿真属性的 OpenUSD 资产。下载方式有两种:网页上保存整个文件夹,或者用 Hugging Face CLI 拉取。文章特别提醒,三个资产包都要保持完整,因为 USD 会引用同目录下的材质、碰撞体和其他支持文件;只拷一个主文件,加载时就会缺引用。
下载完,把本地 USD 路径交给 agent,并确认版本与文中链接一致。这一步的坑很朴素:路径对、文件名对,但版本或目录结构不对,后面所有校验都会出现莫名其妙的错误。
第二步:先校验,再装配
启动 Isaac Sim 时要带上远程 Python server:
./isaac-sim.sh --enable isaacsim.code_editor.python_server这样 agent 才能通过 Python 操作场景。文章用的组合是 Isaac Sim 6.2 加一个能加载 Isaac Sim skills 的前沿模型;它也明确说,模型和 agent 可以换,但生成结果会有差异。
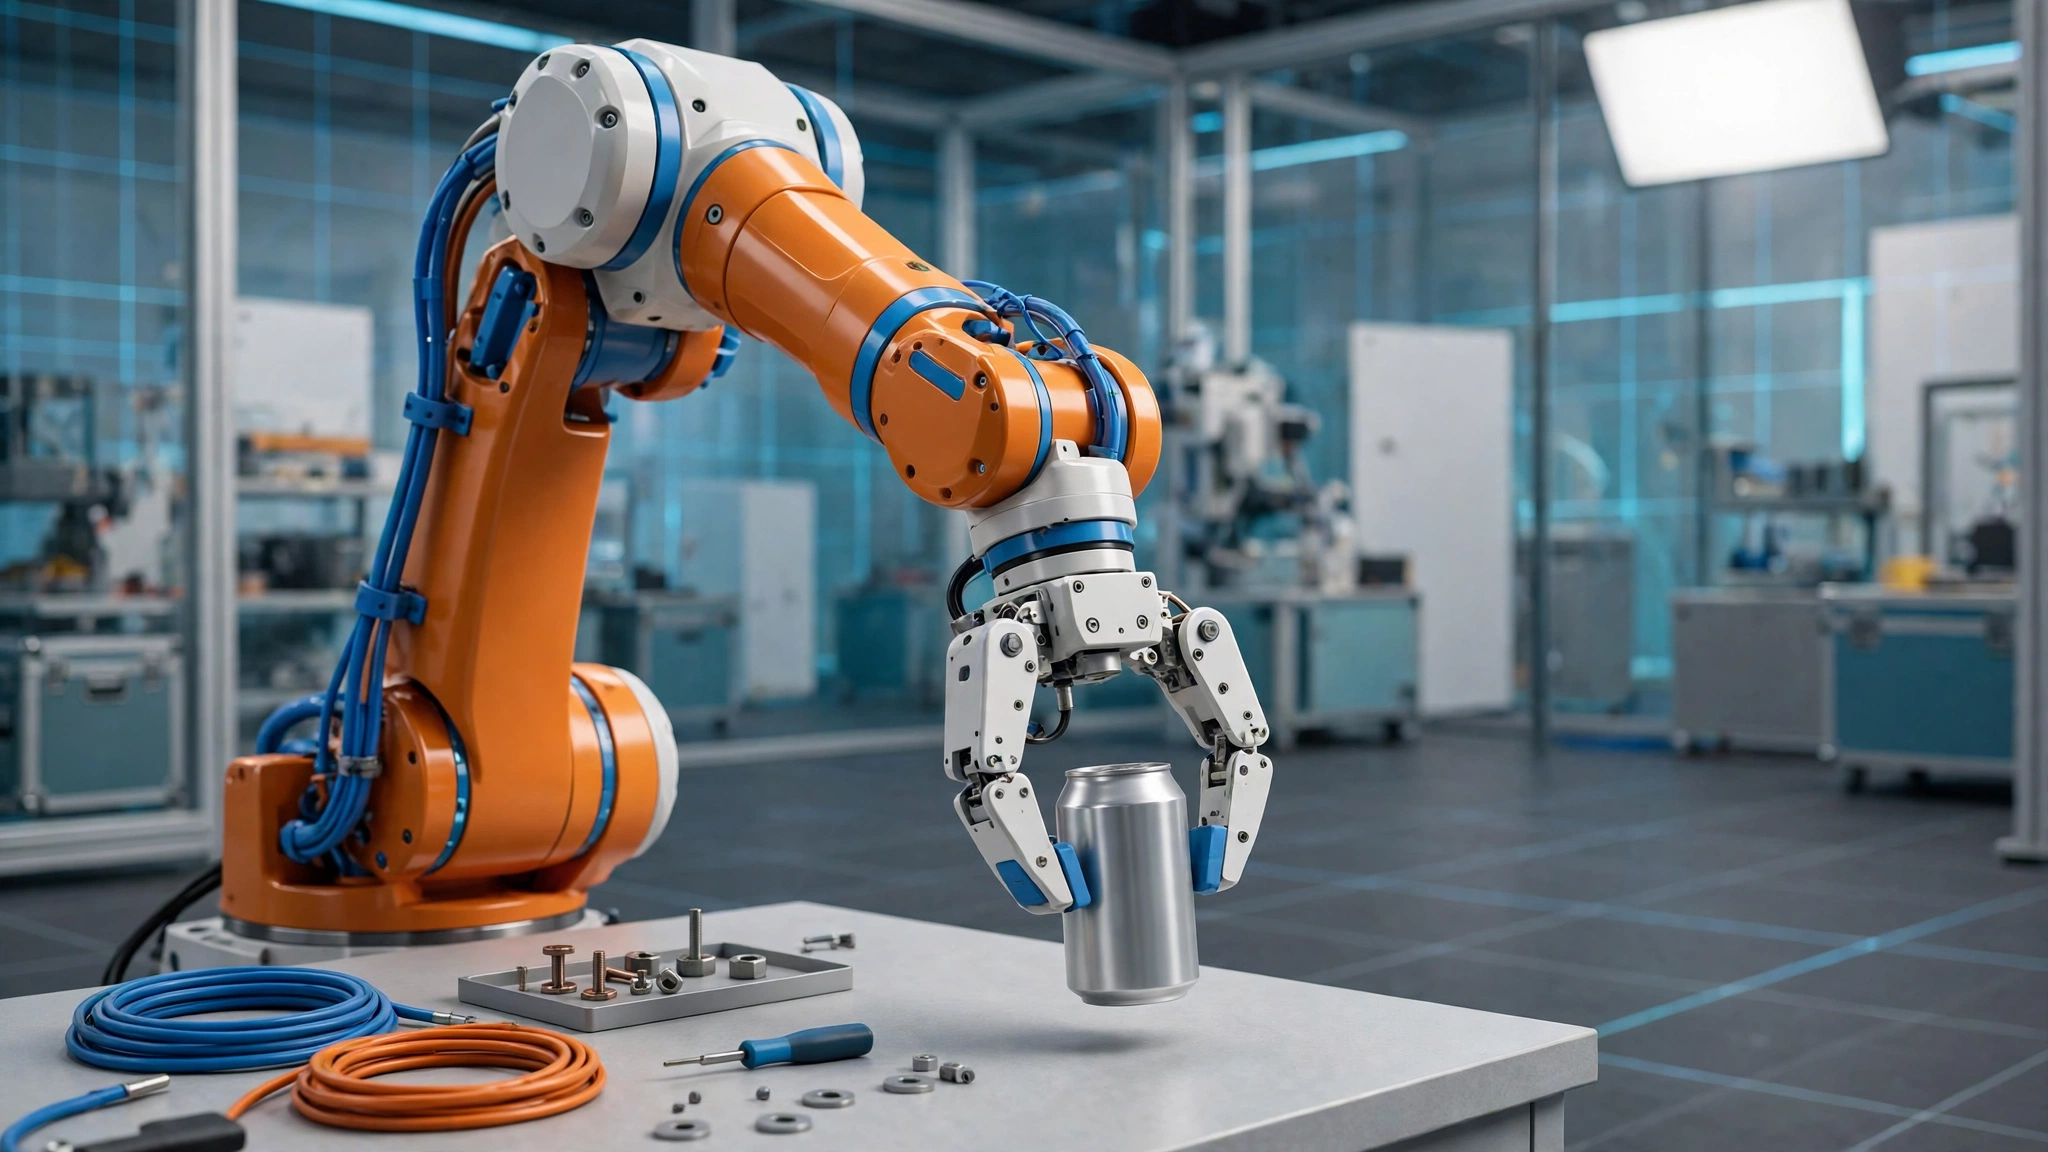
装配的目标不是「把两个模型摆在一起」,而是把机械臂和夹爪装成单一 articulation,让控制器把它们当成一个整体来驱动。文章给出的做法是让 agent 按 Robot Assembler 教程完成装配,并在完成后校验物理属性;用到的 skills 是 isaac-sim-remote 和 usd-articulation。手动做也可以,文档里就是这套流程。
装配前先做三项检查,顺序不要反:
- 三个资产都加载成功,没有缺文件报错。
- 机械臂与夹爪的关节限位、驱动参数符合预期。
- 让机械臂做一个小幅动作,再开合夹爪,确认方向与幅度都对。
文章的原话是,机器人可能在静态画面里看起来完全正确,一跑仿真就开始乱动或错误接触。这不是渲染问题,是关节与碰撞设置的问题。
第三步:抓取靠的是接触与摩擦
抓取任务的提示词很具体:用装配好的机器人和罐子跑 pick-and-place,做基于接触的抓取,并校验放置误差。用到的 skills 是 isaac-sim-remote、manipulation-ik 和 physics-simulation。
动作序列是接近、抓取、抬起、保持、转移、释放。判断成功与否,不只看最后罐子有没有到目标点,还要看整段移动中罐子有没有从夹爪里滑出去。文章建议复位场景后重跑同一套动作,逐段对比;不复位就重试,比较的就不是同一个实验。
这里最值得记下来的是一个参数:水平抓取用了 2 N·m 的驱动上限。文章说得很清楚,这个值是仿真里试出来的,不是按指尖力标定的,也不是厂商推荐值。它只在这个脚本化场景里成立。把它当成「Robotiq 夹爪应该用的力」,就会在换罐子、换表面、换姿态时直接翻车。
三个真正会卡住的坑
第一,资产的物理属性不能照抄。 文章反复提醒,资产结构各不相同,要以你加载进来的场景里的设置为起点。同一个夹爪,换了碰撞体的近似方式、质量或摩擦系数,抓取表现就会变。校验报告能证明资产「符合 profile」,但不能证明你的场景「调好了」。
第二,演示是脚本化的,不是自主的。 罐子起点固定,机器人固定,工作台平整,没有视觉,碰撞检查也有限;夹爪靠接触和摩擦夹住罐子,机械臂沿固定路点运动,不做重规划。罐子的形变和液体晃动都没有建模,所以这个例子不测试压扁罐子的情况。它能证明「这套资产和控制器在这个场景里能跑通」,不能证明「换一个位置也能抓」。
第三,agent 生成的代码必须看。 文章说提示词只是起点,生成结果可能不同;要先检查代码,再看行为。实际调试时,最省时间的做法是把失败点拆开:是没抓牢、抓偏了,还是根本没接触到?然后回到关节、碰撞、摩擦这三处找原因,而不是继续让模型改提示词。
复刻时的检查清单
| 检查项 | 正常表现 | 常见失败 |
|---|---|---|
| 资产加载 | 三个包都无缺文件 | 只拷了主 USD,材质或碰撞体丢失 |
| 关节 | 限位与驱动方向正确 | 关节反向、超程或抖动 |
| 装配 | 臂与夹爪作为单一 articulation 驱动 | 两个物体各动各的 |
| 接触 | 罐子稳放在桌面,不下穿 | 碰撞体缺失或尺寸不对 |
| 抓取 | 移动全程不滑落 | 驱动力不足或摩擦太低 |
| 复位 | 每次重跑起点一致 | 直接重试,结果不可比 |
边界
- 这是一个固定场景的脚本化演示,不构成对未知位置、不同负载或真实硬件的鲁棒性结论。
- 2 N·m 是这篇文章在仿真里试出来的驱动上限,不是厂商规格,也不等于真实夹持力。
- 罐子不变形、液体不建模,所以不能拿它评估易拉罐被压扁或液体晃动。
- 版本敏感:Isaac Sim 6.2、两套 profile 版本和资产版本都写在文里;换版本后要重新校验。
本文基于以下公开报道整理。
参考来源
- Build a Robot Pick-and-Place Simulation with SimReady Assets — Hugging Face Blog(2026-11-13)
- Announcing SimReady Central: An Open Library of Simulation-Ready 3D Assets for Robotics and AI Factories — Hugging Face Blog(2026-11-09)
- Robot Assembler — Isaac Sim Documentation
本文由 AI 辅助整理,流程、版本与参数来自 NVIDIA 官方博客、SimReady Central 发布公告与 Isaac Sim 文档;我们未在本地跑通该场景,具体表现与结论均为原文记录。
所属主题
TopicsAI 观察 AI Insights
技术与工具 Tech & Tools
相关文章
同标签匹配 · 最多 3 篇01AI 观察技术与工具
拆掉 Coway 空气净化器的云:抓包、假 CA 与蓝牙配网
Coway 净化器一断云就只剩按键。本文按 Scott 的复刻记录拆开整条链路:隔离 Wi-Fi 抓包、把明文下载的根证书换成自己的 CA、读出 MQTT 配置字段,再从 Android 蓝牙 …
02AI 观察
Holiday Extras 用 Codex 两周重做主应用
OpenAI 的客户案例里,英国旅行附加服务公司 Holiday Extras 用 Codex 重做主应用:开放到预订转化提升 32.5%,错误率从 19% 降到 9%,原本要六个多月的重建两 …
03AI 观察
多向量检索省下四分之三向量:Token Pooling 训练法
多向量检索召回好但索引巨大。Hugging Face 的新文章不满足于事后压缩,而是把池化写进训练目标:同样的向量预算,NanoBEIR 保留率从 94.6% 提到 97.8%,文档向量少存 …